村霸 Mini
平生宿敌唯有铁锅
GooseLogic Robotics Studio
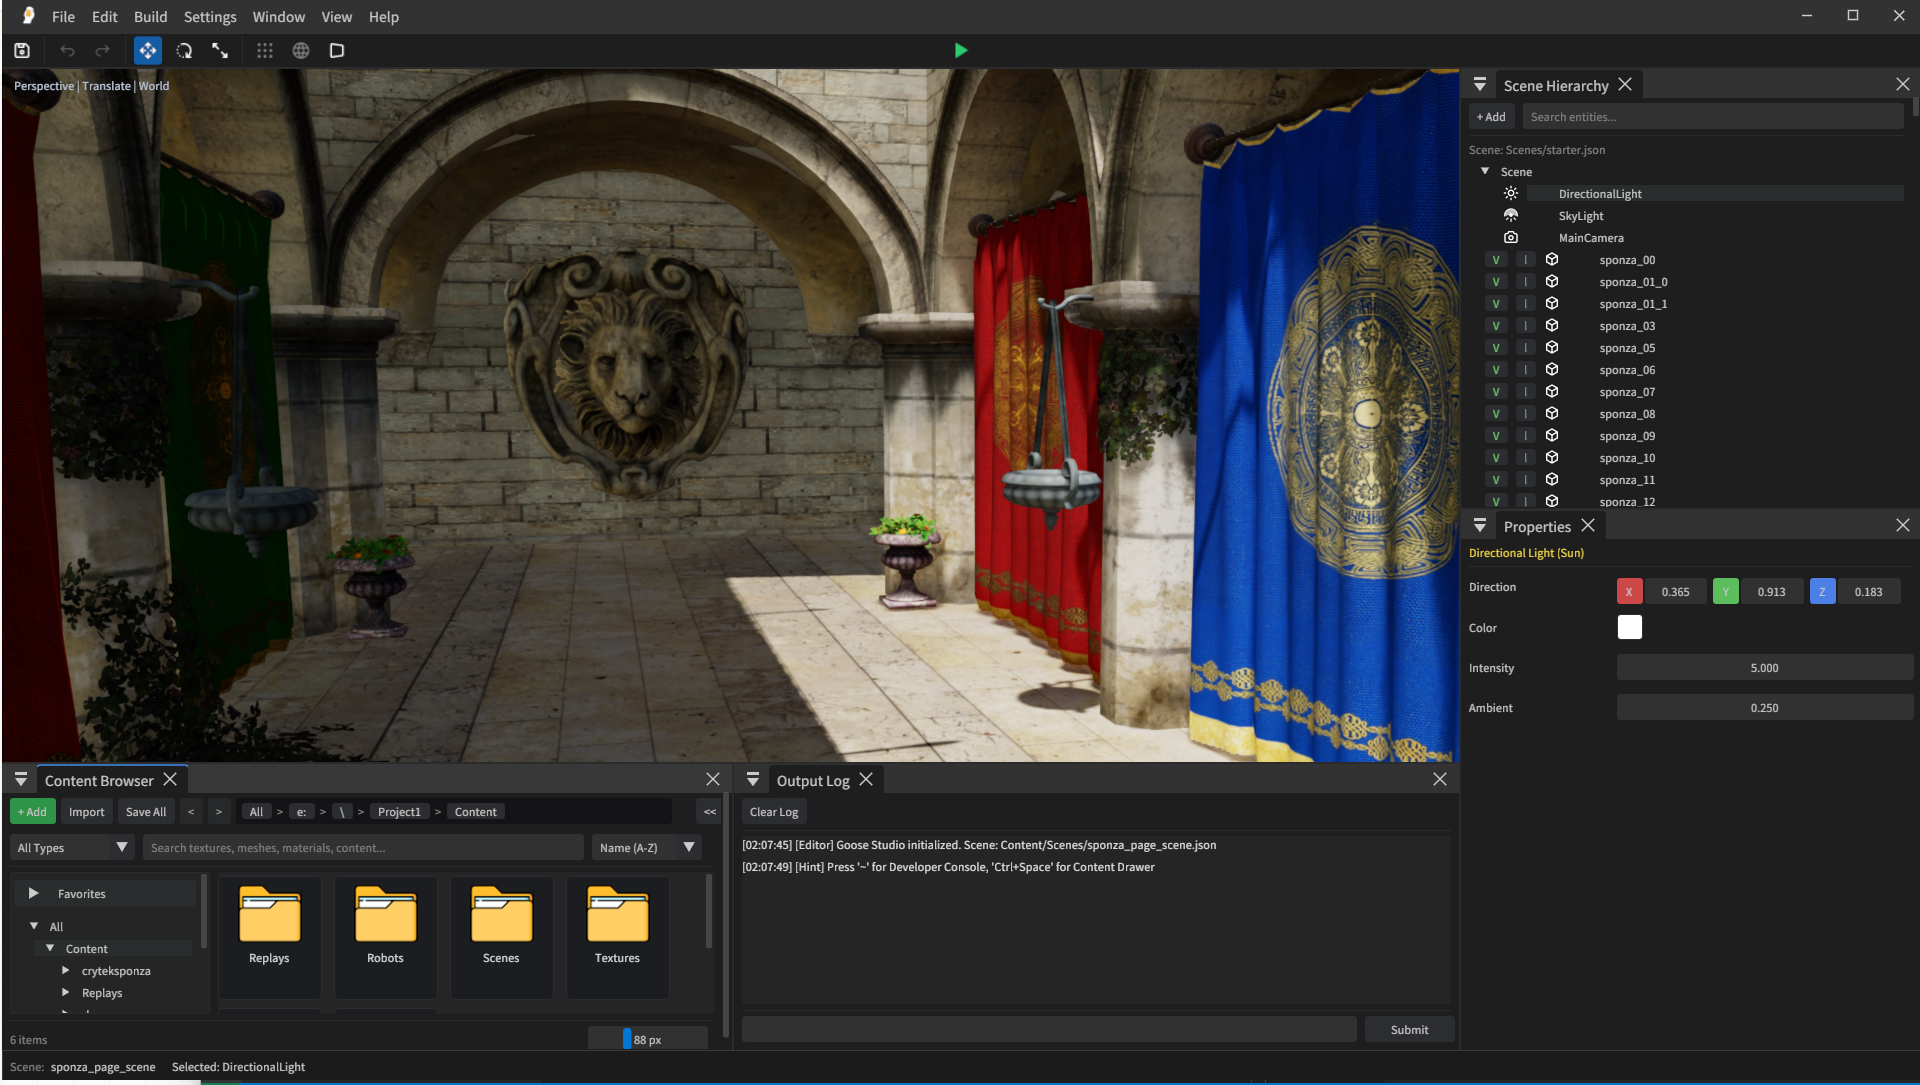
告别传统机器人仿真工具的粗糙卡顿与繁复配置。基于自主研发的 GooseEngine 次世代渲染管线与双轨物理引擎, 打造工业级现代化交互工坊,打通从资产导入、精准网格拾取、姿态微调到千赫兹动力学仿真与 Sim2Real 遥测的端到端闭环。
工业级现代化工作空间
模块化多视口 Docking 架构,支持全屏浮动、自由拖拽布局与分屏。内置快捷资产抽屉(Ctrl+Space)与一键嵌入式控制台,彻底摆脱传统开源工具的迟滞体验。
次世代虚拟几何体流送
基于自研跨平台硬件加速底层,打造虚拟几何体(Virtual Geometry)分块流送技术。支持数百万面工业级 CAD / URDF 高模无损实时渲染,去重消灭 15 倍冗余 I/O,原生深度支持 Windows 与 macOS。
超高精度空间交互
自研 GPU/CPU 精确三角面拾取算法,告别粗糙包围盒(AABB)。配合边缘剪影描边(Silhouette Highlight)、几何中心 Gizmo 控制器与地面投影光圈,提供工业级模型姿态精准微调。
双轨物理与强化学习
科学动力学 MuJoCo + 工业接触求解器 Jolt 双轨并行,支持 1000Hz 刚体力矩仿真;深度集成 ONNX 运行时,支持步态策略实时遥测与一键真机 Sim2Real 直编译交付。
全透视极客工程
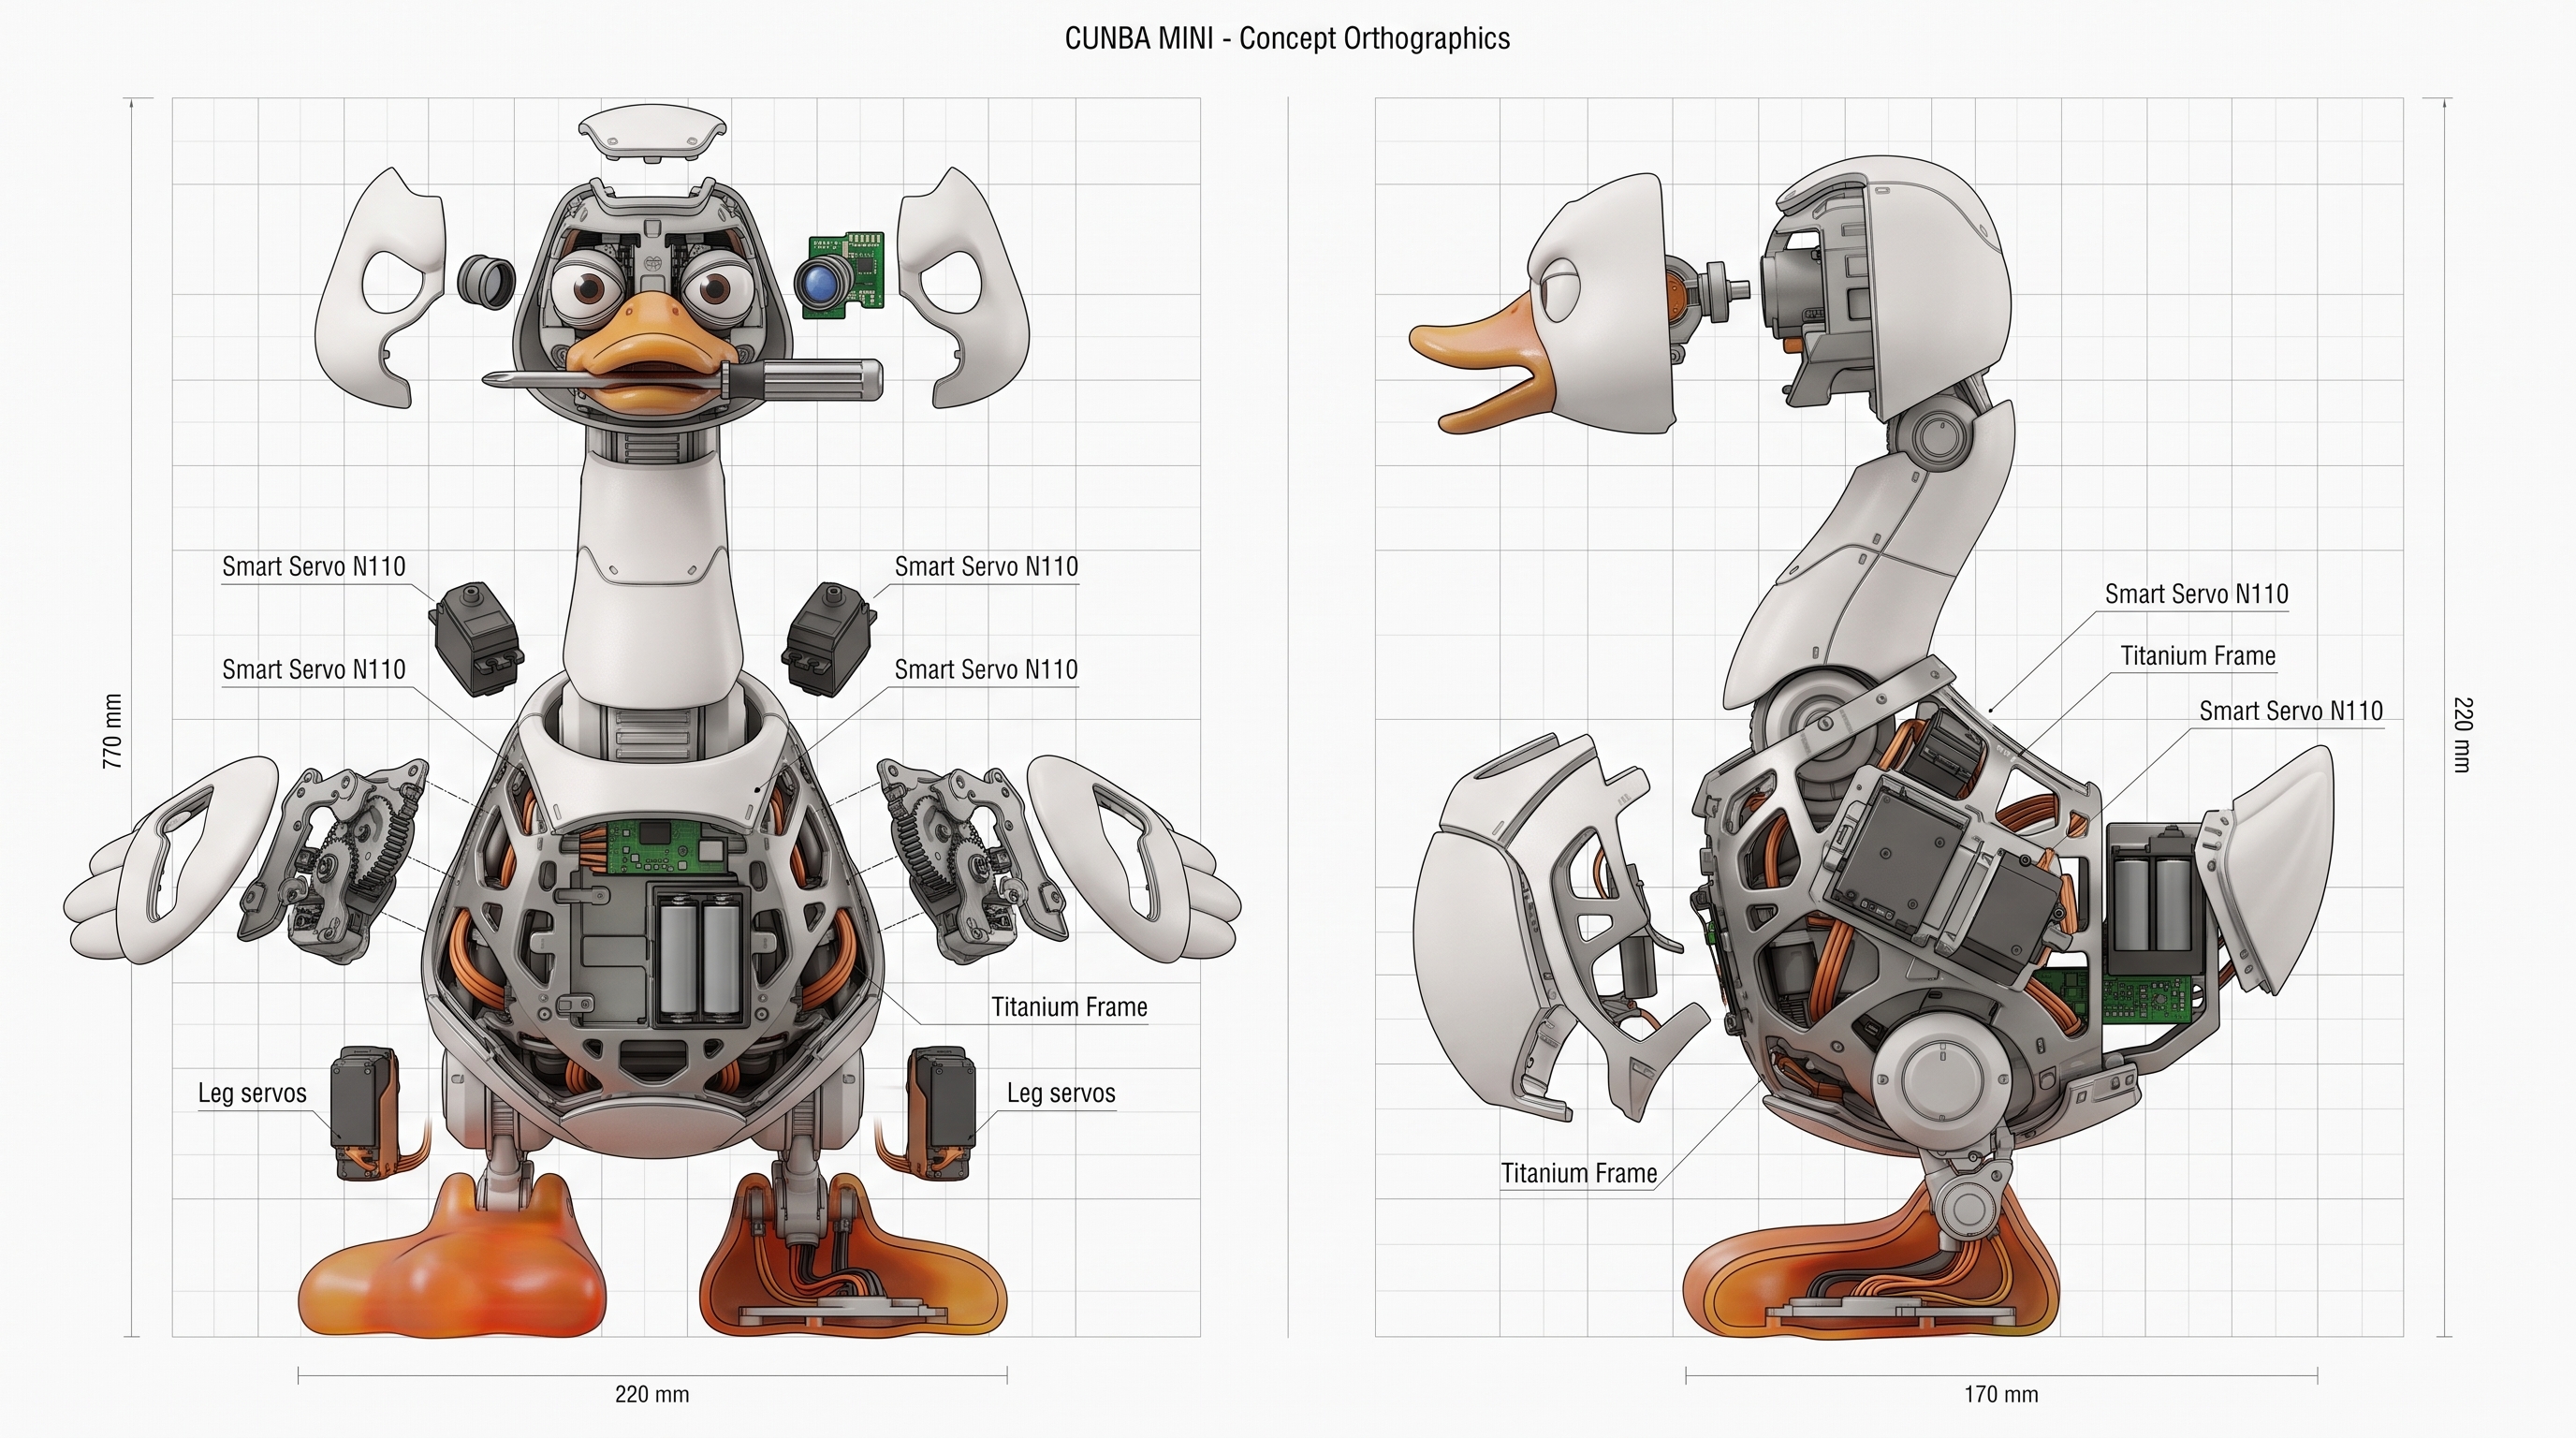
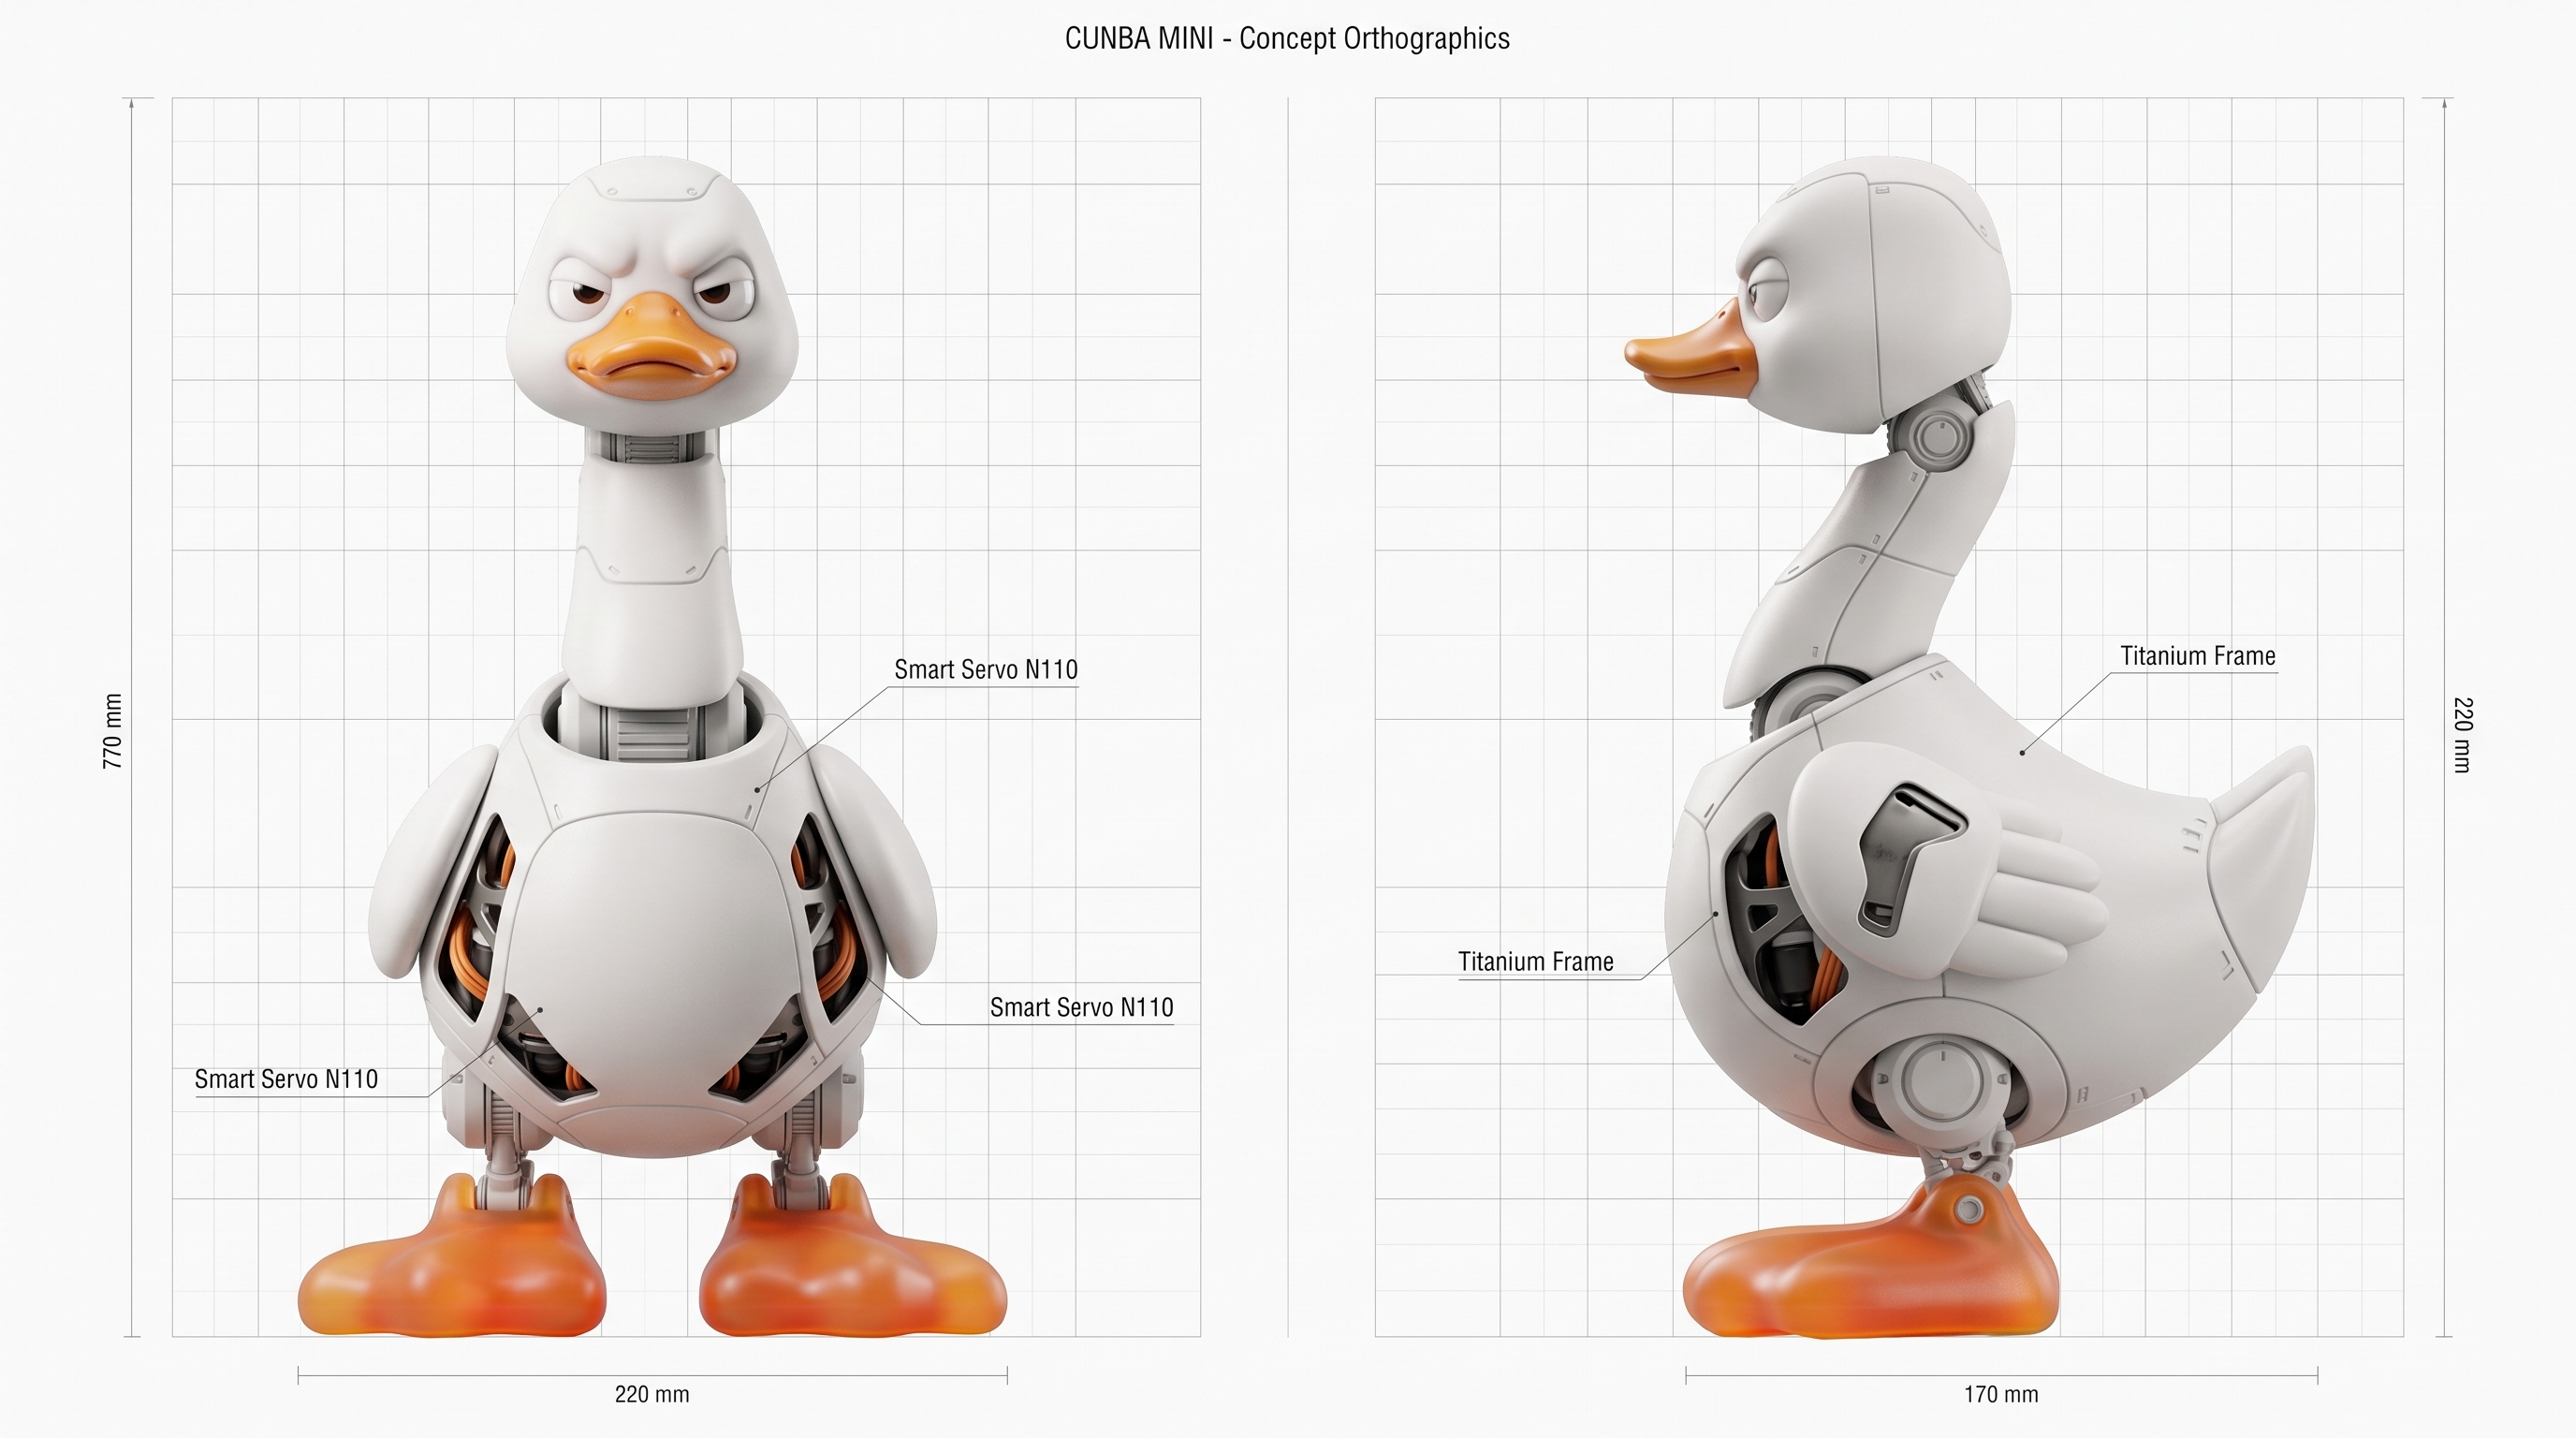
纯粹机械美学。高刚度钛合金骨骼 + Smart Servo N110 智能力矩舵机矩阵。
虚拟孪生 · 持续进化
拒绝繁琐调参。兼容 Isaac Lab / Mjlab,深度支持自研 Goose Lab 仿真平台。
双轨物理与 GooseEngine
支持学术主流 Isaac Lab / Mjlab;深度依托官方 GooseLogic Robotics Studio 与 GooseEngine 工业底座,内置自研跨平台虚拟几何体流送渲染、MuJoCo + Jolt 双轨物理动力学核心与闭环遥测工具链。
一键真机部署
专有动力学闭环运行时。策略直编译为嵌入式指令,1000Hz 实时推断,软硬深度绑定保障极小 Sim2Real Gap。
开源算法生态
软件算法部分开源(CC BY-NC 非商用科研授权)。硬件整机一体化精调交付,共建学术生态。
Pecking & Retrieve
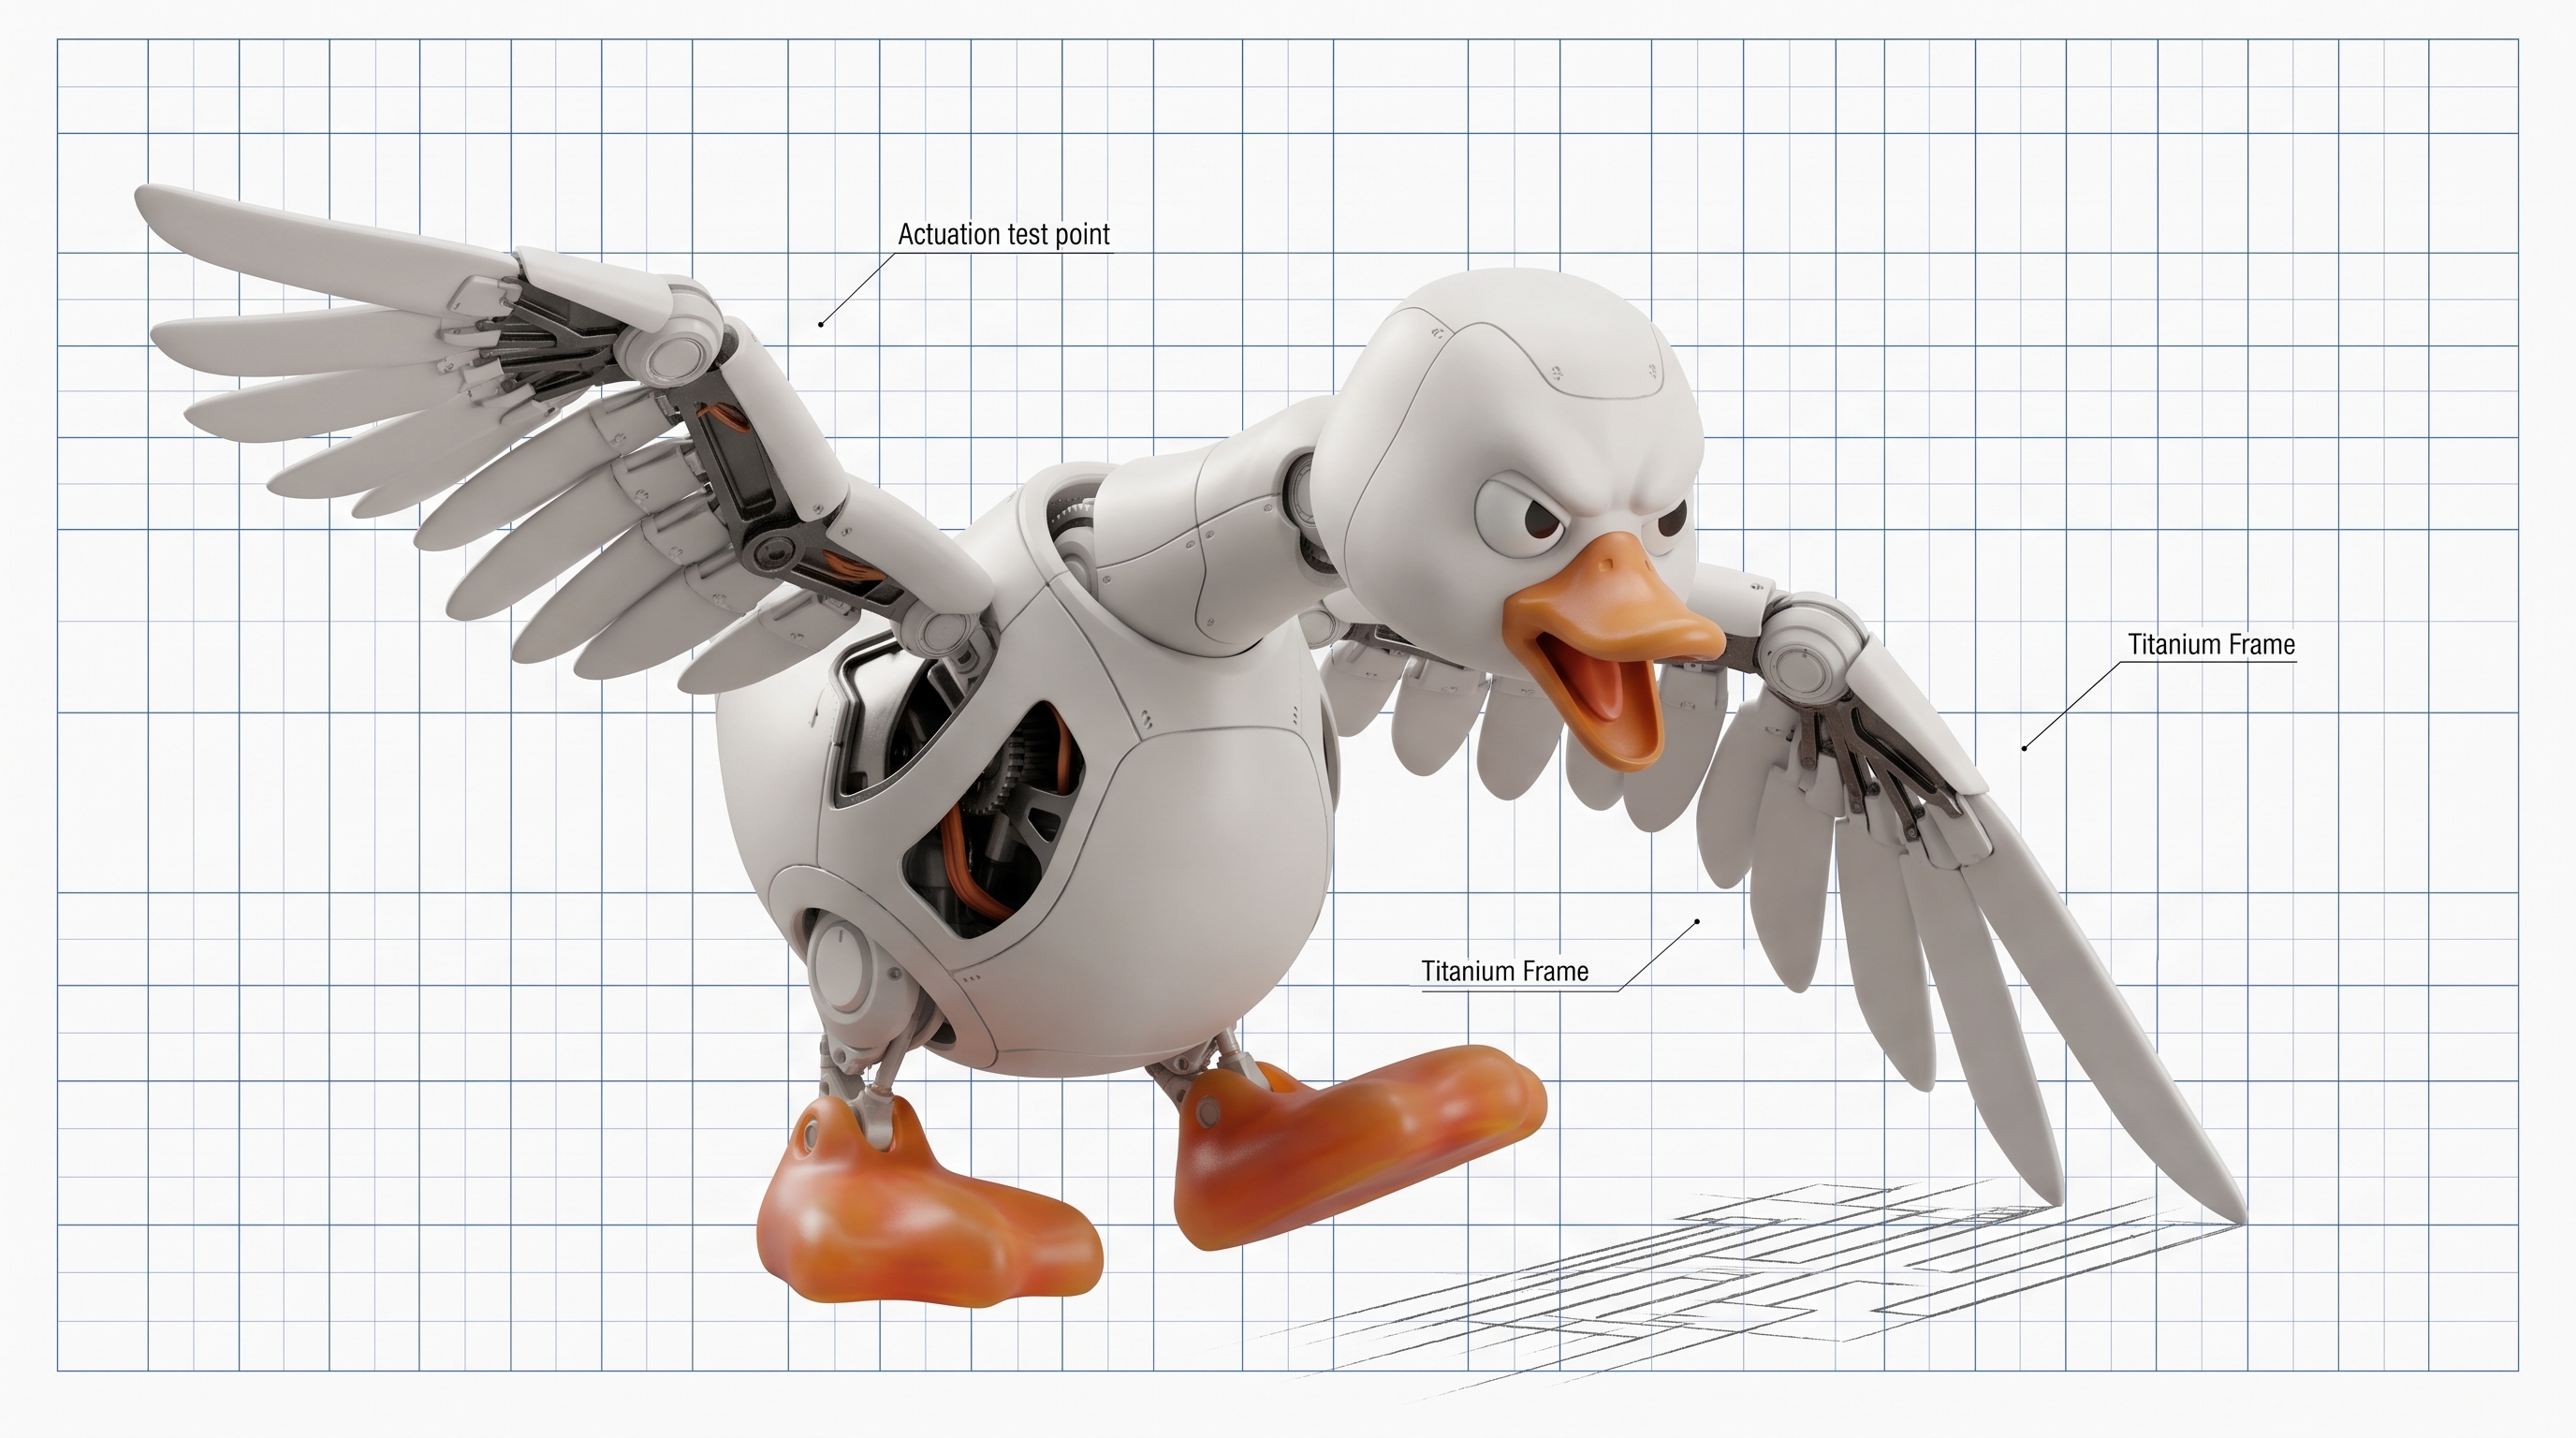
全身协同啄取
雁形目特有的后屈式膝关节,赋予机身极小的俯仰惯量。在单足或双足支撑时,头颈与双翼实时参与动量平衡,实现地面工具叼取与避障追踪。
标准交付工程定义
标准交付形态:高刚度双足结构、开箱即战调校、完整支持桌面复现。
拓展套件与产品梯队
从桌面入门验证机,到未来高负载全尺寸具身平台。
村霸 Mini 仿生双足原型
面向学术科研与极客开发者的桌面级仿生双足机动平台(概念预研阶段,外观及结构以最终工程样机为准)。
- 12-DoF 仿生双足机构拓扑 (概念设计)
- 力控关节与下沉重心动力学选型中
- 无缝对接 GooseLogic Studio 仿真环境
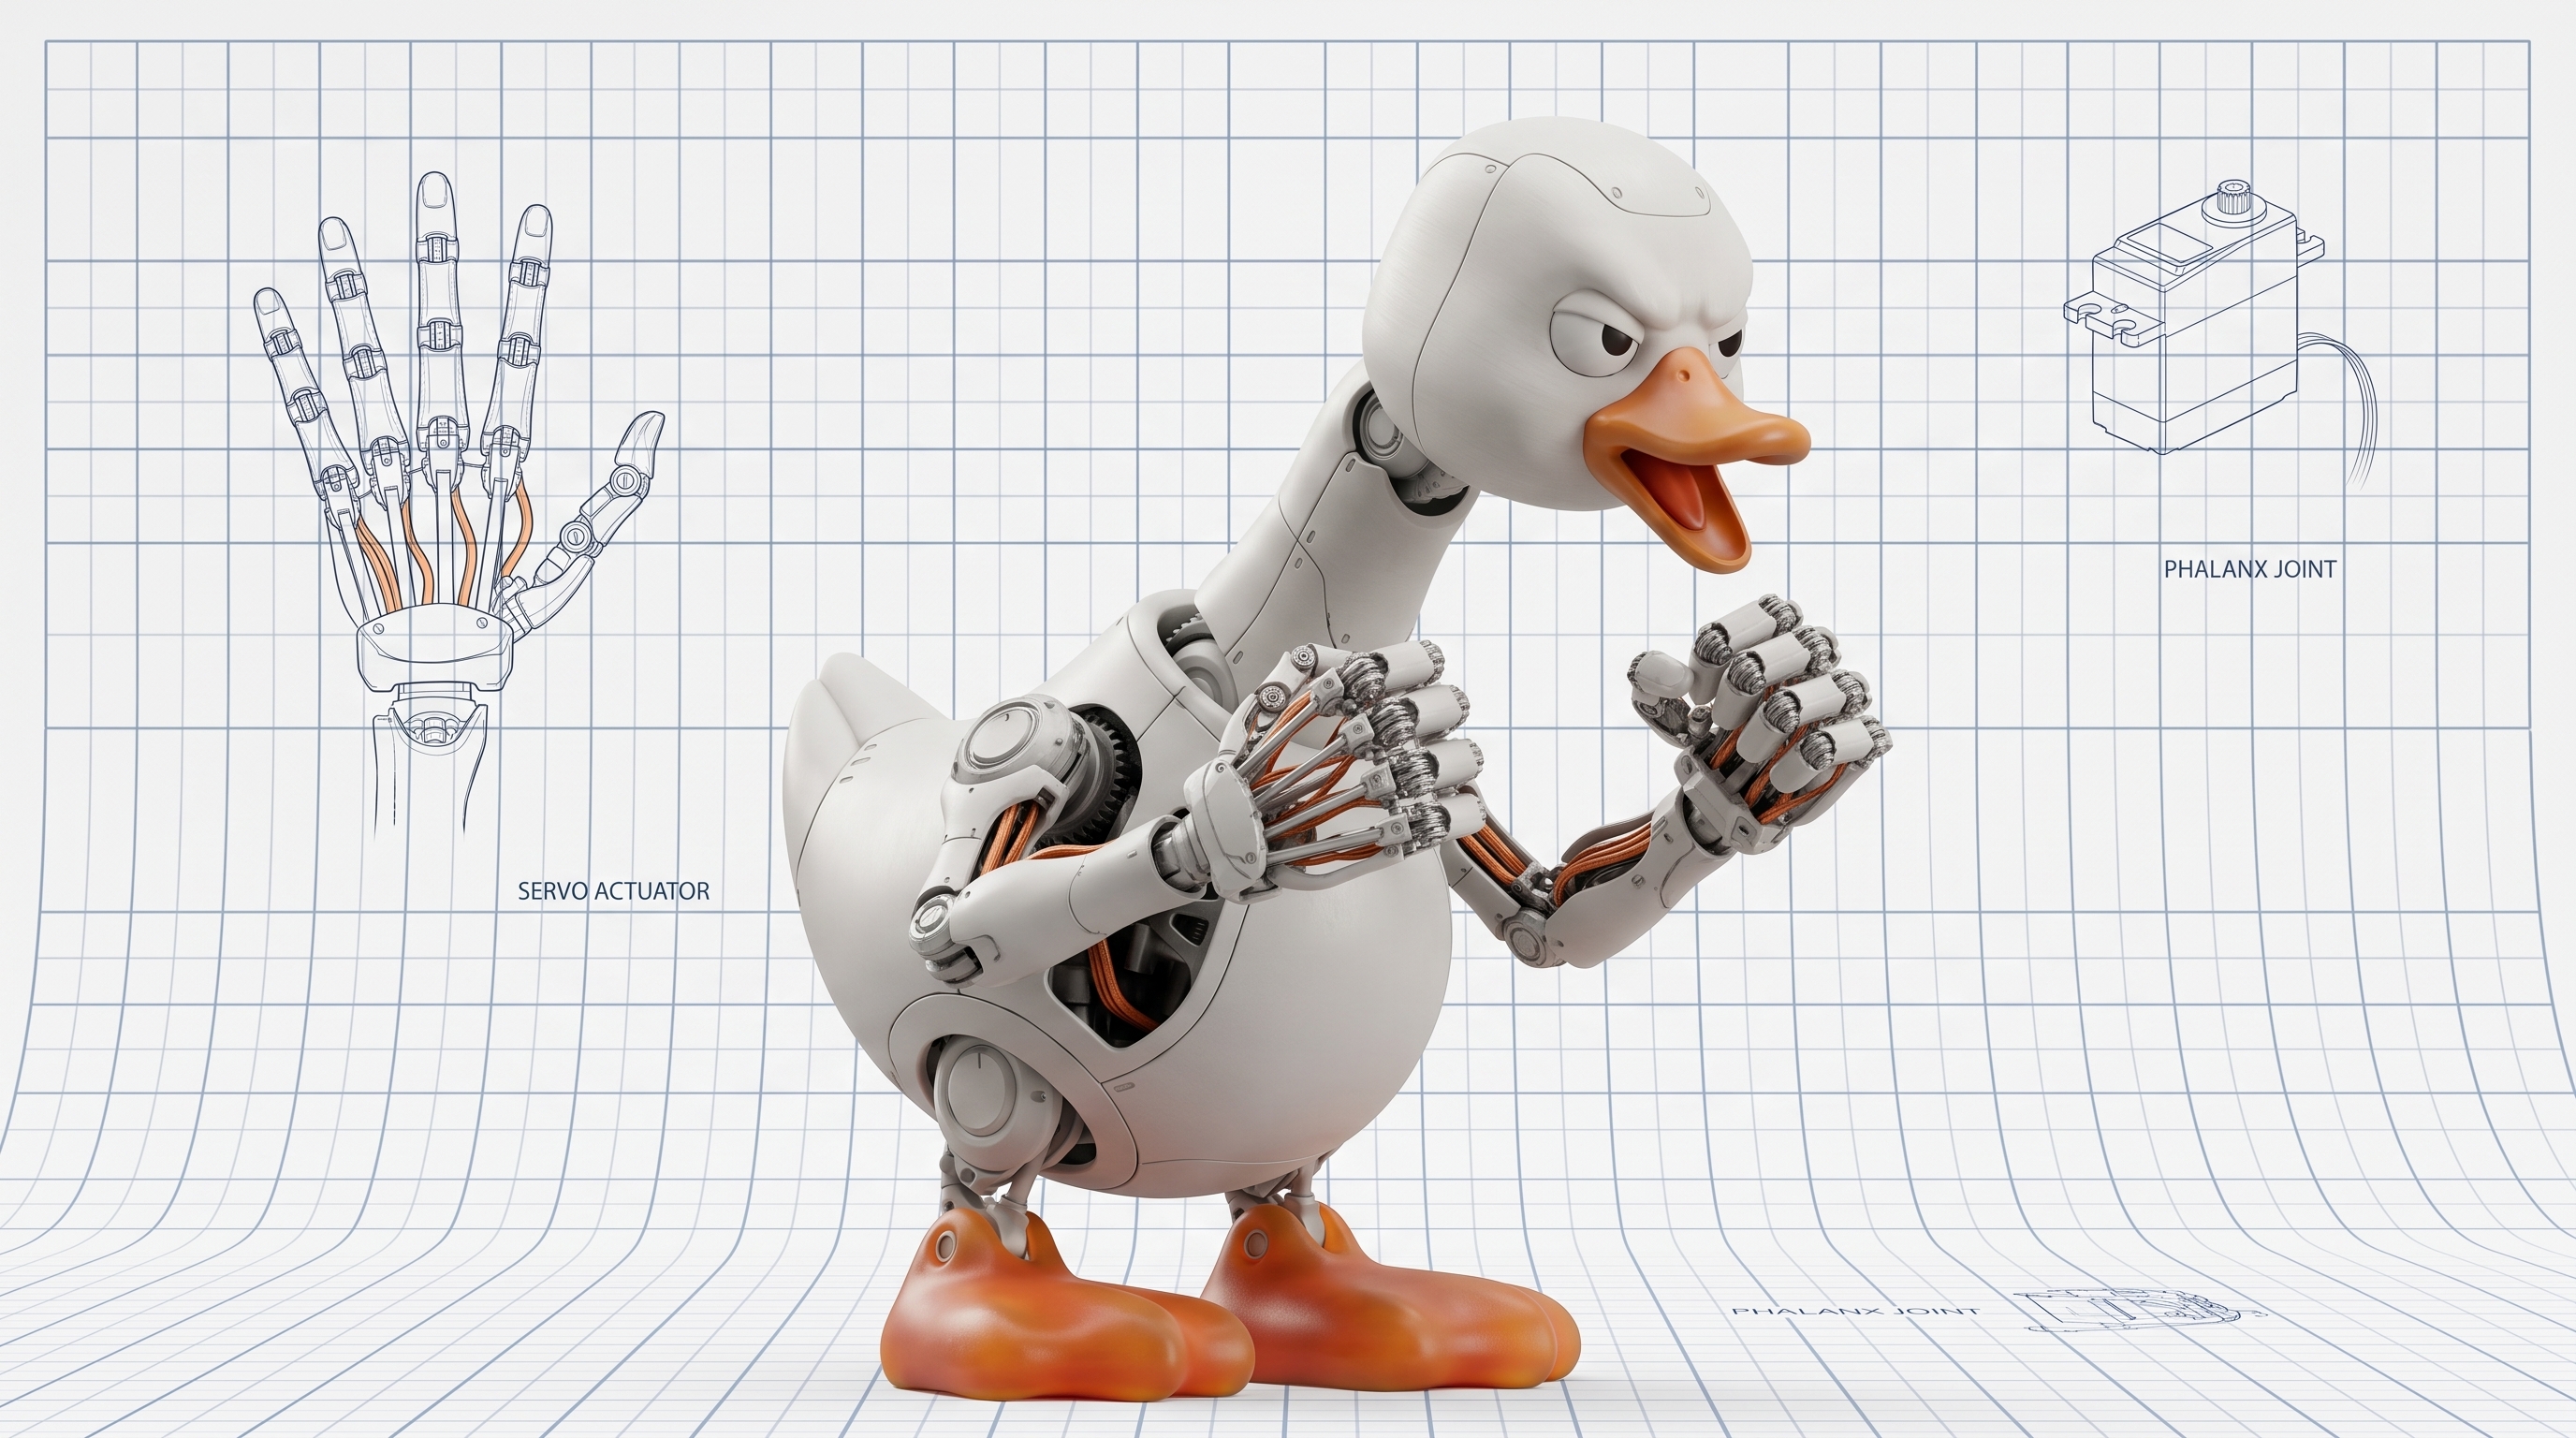
拟人灵巧手配件 (Dexterous Hands)
将动量平衡双翼快拆替换为五指独立腱驱动机械手,支持复杂双臂协同与桌面精细抓取。
村霸 PRO (Cunba Pro)
一米高全尺寸重载双足大鹅。突破尺寸与扭矩极限,彻底免疫铁锅威胁。专为园区领地巡弋、重载工业搬运与复杂全地形奔跑设计。
开启次世代具身智能探索
GooseLogic Robotics Studio 现已开放开发者内测与演示预约;村霸 Mini 硬件原型正在积极研发推进中,欢迎高校科研与开发者深度交流。